피지컬AI Sim2Real 쉽게 이해하기, 가상 학습 로봇이 현장에 서는 법
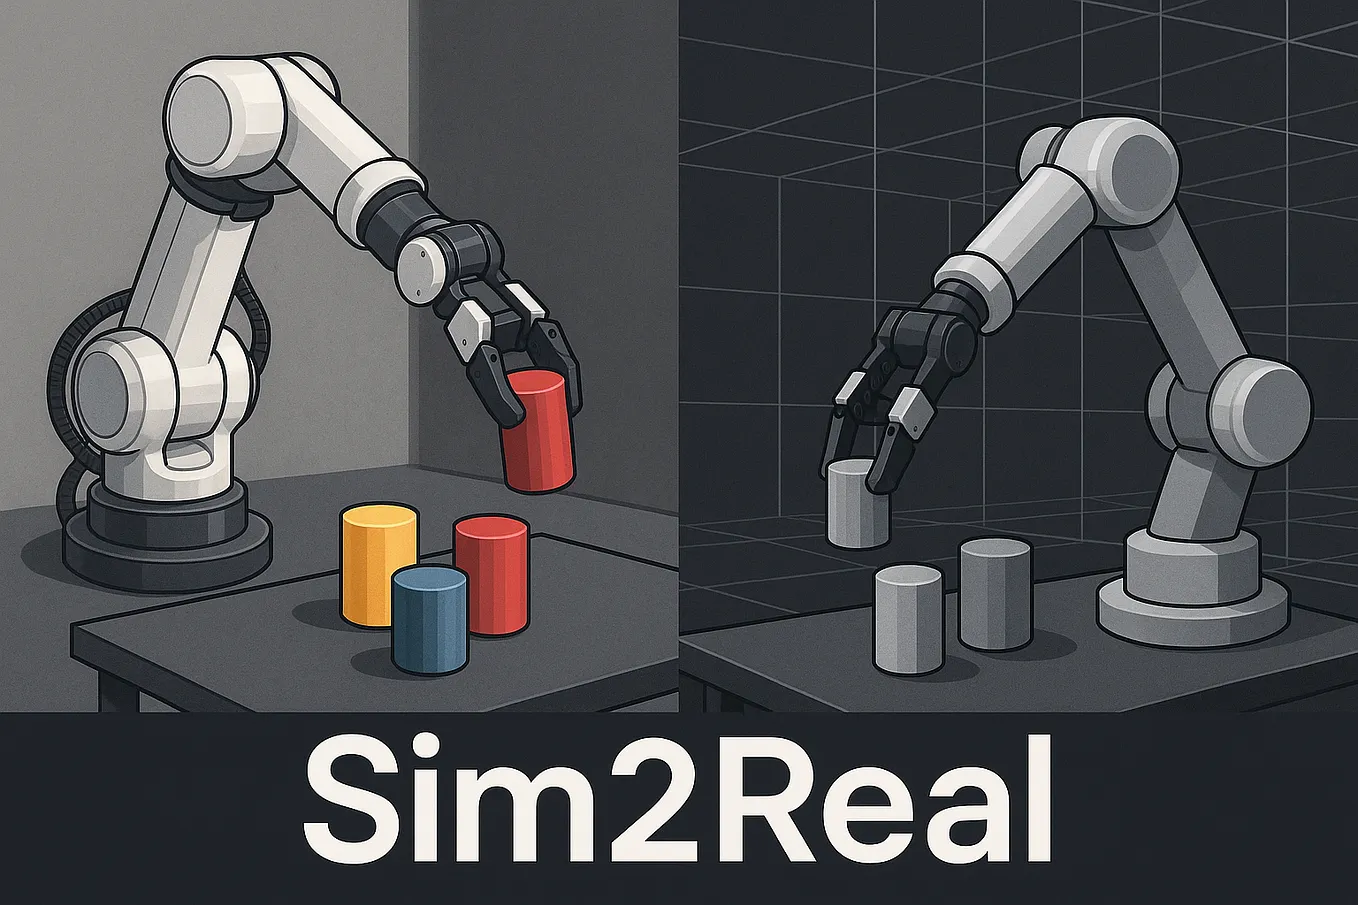
Sim2Real(심투리얼)은 가상 시뮬레이션에서 로봇에게 동작을 가르친 뒤 그 실력을 실제 로봇으로 옮기는 기술입니다. 결론부터 말하면 이 기술의 핵심은 시뮬레이션을 얼마나 진짜처럼 만드느냐가 아니라, 가상과 현실의 차이를 미리 알고 그 차이에 견디도록 학습시키는 데 있습니다. 2026년 10월 엔비디아가 학습 도구를 새로 내놓았고 일본 가와사키중공업은 휴머노이드 적용 사례를 공개했습니다. 덕분에 이 방식이 연구실을 벗어나 산업 현장으로 넘어오고 있습니다.
Sim2Real이란? 피지컬AI가 시뮬레이션으로 배우는 이유
피지컬AI는 카메라와 센서로 주변을 보고 팔·다리·바퀴로 실제 물건을 다루는 AI를 말합니다. 이런 AI를 학습시키려면 많은 시행착오가 필요합니다. 그런데 실제 로봇으로 수만 번 넘어지고 떨어뜨리며 배우게 하면 시간과 비용이 많이 들고 장비가 망가질 위험도 큽니다.
그래서 먼저 컴퓨터 안에 로봇과 작업 환경을 똑같이 만들어 놓고 그 안에서 연습시킵니다. 가상 공간에서는 같은 장면을 수천 개 동시에 돌릴 수 있습니다. 넘어져도 고칠 장비가 없고, 위험한 상황도 마음대로 만들어 볼 수 있습니다. 이렇게 익힌 동작 규칙(정책, policy)을 실제 로봇에 옮겨 담는 과정 전체를 Sim2Real이라고 부릅니다.
현실 격차, Sim2Real이 어려운 이유
시뮬레이션에서 완벽하던 로봇이 실제로는 비틀거리는 일이 흔합니다. 이렇게 가상과 현실 사이에 벌어지는 차이를 현실 격차(reality gap)라고 합니다. 원인은 크게 세 가지입니다.
- 감각의 차이: 조명, 카메라 특성, 센서 잡음이 화면 속과 다릅니다. - 물리의 차이: 마찰, 무게, 모터의 힘 한계, 명령이 늦게 전달되는 지연, 물체끼리 닿을 때의 반응은 정확히 계산하기 어렵습니다. - 작업 조건의 차이: 물건 위치, 작업 순서, 로봇 몸체의 미세한 차이가 학습 때와 달라집니다.
특히 제조 현장처럼 부품을 잡고 끼우고 밀어 넣는 작업은 접촉이 많아 오차가 쉽게 커집니다.
Sim2Real 작동 원리: 격차를 줄이는 세 가지 방법
첫째는 도메인 랜덤화입니다. 시뮬레이션 조건을 일부러 계속 바꿔 가며 학습시키는 방법입니다. 바닥 마찰, 물체 무게, 조명, 카메라 각도, 배터리 전압, 신호 지연 같은 값을 매번 다르게 줍니다. 그러면 로봇은 특정 조건에 길들지 않고 여러 조건에서 통하는 동작을 익힙니다. 현실은 그 여러 조건 가운데 하나일 뿐이라는 발상입니다.
둘째는 시스템 식별입니다. 실제 로봇의 모터 특성이나 관절 유격을 측정해 시뮬레이터 값을 현실에 맞춥니다. 거꾸로 현실 장면을 촬영해 시뮬레이션을 만드는 리얼투심(Real2Sim) 연구도 활발합니다. 2026년 10월 UC버클리와 엔비디아 연구진은 스마트폰 영상을 바탕으로 코딩 에이전트가 약 1시간 만에 조작 시뮬레이션을 만드는 도구를 논문으로 공개했습니다. 다만 저자들 스스로 시범 단계 연구라고 밝혔습니다.
셋째는 실제 데이터로 마무리 조정하는 방법입니다. 대량의 시뮬레이션 데이터에 적은 양의 실제 로봇 데이터를 섞거나, 현장에 투입한 뒤 추가 학습으로 다듬습니다. 현실에서는 이 세 가지를 함께 씁니다.
최근 사례: 엔비디아 Isaac Lab 3.0과 가와사키 휴머노이드
엔비디아는 2026년 10월 21일 독일에서 열린 GTC 베를린에서 로봇 학습 프레임워크 Isaac Lab 3.0의 정식 출시를 발표했습니다. Isaac Lab은 시뮬레이션에서 로봇 정책을 훈련하는 오픈소스 도구입니다. 이번 버전은 뉴턴(Newton)과 PhysX 등 여러 물리 엔진을 하나의 방식으로 다룰 수 있게 했고, 무거운 전체 시뮬레이터 없이도 학습을 돌릴 수 있게 했습니다. 같은 자리에서 로봇과 공장 설비를 담은 시뮬레이션용 3D 자산 2,000여 개를 허깅페이스에 공개한다고도 밝혔습니다. 이 자산 구축에는 화낙, 유니버설로봇, LG전자 등이 참여했습니다. 공개된 소형 이족 로봇 학습 예제에서는 4,096개 가상 환경을 동시에 돌리면서 무게, 지면 마찰, 배터리 전압, 명령 지연을 무작위로 바꿨습니다. 그렇게 학습한 정책을 실제 로봇에 옮겨 사무실 카펫 위에서 걷게 했습니다. 도메인 랜덤화를 그대로 보여 주는 예입니다.
일본에서는 로봇신문이 2026년 10월 19일 가와사키중공업과 마쓰오연구소의 사례를 보도했습니다. 두 회사는 휴머노이드 칼레이도9의 강화학습 제어 정책을 함께 개발했습니다. 강화학습은 시행착오와 보상으로 배우는 방식입니다. 두 회사는 엔비디아 시뮬레이터에서 학습한 결과를 실제 로봇에 옮기는 개발 체계를 만들었습니다. 사양 분석부터 실기 검증까지 6주 만에 끝냈고, 로봇은 약 22.7kg 바구니를 두 손으로 들어 테이블에 내려놓았습니다. 두 회사는 의료·간호 분야에 먼저 적용한 뒤 제조, 물류, 건설로 넓힐 계획이라고 밝혔습니다.
자주 묻는 질문
Q. Sim2Real과 디지털 트윈은 같은 말인가요?
겹치지만 같지는 않습니다. 디지털 트윈은 실제 설비나 공장을 가상으로 복제해 모니터링하고 검토하는 데 초점을 둡니다. Sim2Real은 가상에서 학습한 로봇의 능력을 현실로 옮기는 과정에 초점을 둡니다. 잘 만든 디지털 트윈은 Sim2Real의 훈련장으로 쓸 수 있습니다.
Q. 시뮬레이션에서 성공하면 현장 도입이 보장되나요?
아닙니다. 시뮬레이션 결과는 출발점일 뿐입니다. 시험대 위 검증과 실제 공정 시험을 따로 거치고, 시도 횟수와 실패 사례까지 기록해야 판단할 수 있습니다.
Q. 중소 제조기업도 시도할 수 있나요?
오픈소스 도구와 공개 자산이 늘어 진입 장벽은 낮아졌습니다. 다만 자사 설비 데이터와 검증 인력은 직접 준비해야 합니다.
실무자가 챙길 점
- 대상 작업을 좁히기: 반복이 많고 실패 비용이 큰 작업 하나를 골라 시뮬레이션 학습이 효과가 있는지부터 봅니다. - 설비 데이터 정리: 로봇과 지그의 CAD 도면, 부품 무게, 마찰 특성, 카메라 위치를 모아 두면 가상 환경을 만드는 시간이 크게 줄어듭니다. - 현실 격차 목록 만들기: 우리 현장의 조명 변화, 부품 공차, 컨베이어 속도 편차처럼 시뮬레이션이 놓치기 쉬운 변수를 미리 적어 두고 랜덤화 항목으로 넘깁니다. - 검증 단계 나누기: 시뮬레이션 성공률, 시험대 결과, 실제 공정 결과를 따로 보고하는 기준을 정합니다. - 공급사에 물어볼 것: 로봇 도입 업체에 어떤 시뮬레이터를 쓰는지, 현실 격차를 어떻게 줄였는지, 실제 시험을 몇 번 해서 몇 번 실패했는지 확인합니다. - 사람 준비: 시뮬레이션 도구를 다룰 엔지니어와 현장 공정을 아는 작업자가 함께 검토하는 체계를 만들어야 가상과 현실의 간극을 빨리 찾습니다.
참고 자료
Nvidia GTC Berlin 2026: Nvidia Advances Isaac Platform for General-Purpose Robotics With New Reference Humanoid, Frameworks, Simulation Pipelines and Data - StorageNewsletter https://www.storagenewsletter.com/2026/10/21/nvidia-gtc-berlin-2026-nvidia-advances-isaac-platform-for-general-purpose-robotics-with-new-reference-humanoid-frameworks-simulation-pipelines-and-data/
NVIDIA Isaac Lab 3.0 - AI Tools Review https://aitoolsreview.co.uk/insights/nvidia-isaac-lab-3-0
日 가와사키중공업-마쓰오연구소, 휴머노이드 강화학습 제어 기술 개발 - 로봇신문 https://www.irobotnews.com/news/articleView.html?idxno=49071
RoboSimStudio: An Interactive Toolkit for Human and Agent Rapid Real2Sim of Robot Manipulation Tasks https://www.alphaxiv.org/abs/2610.18835
What Is Sim2Real in Robotics? Simulation to Reality Explained https://bimanual.org/en/articles/what-is-sim2real
NVIDIA Launches Isaac OS and Isaac Lab 3.0 to Accelerate Physical AI and Industrial Robotics https://www.intelligenthq.com/?p=136325
피직박스(PHYSICBOX)는 기업 대상 AI·피지컬AI 교육과 제조 현장 AX 기술기업 매칭을 운영합니다. 교육·협업 문의: https://www.physicbox.com/inquiry 피직박스 유튜브: https://www.youtube.com/@physicbox_ai
이 글은 공개된 자료를 바탕으로 AI가 초안을 쓰고 피직박스 운영진이 검토해 게시했습니다.